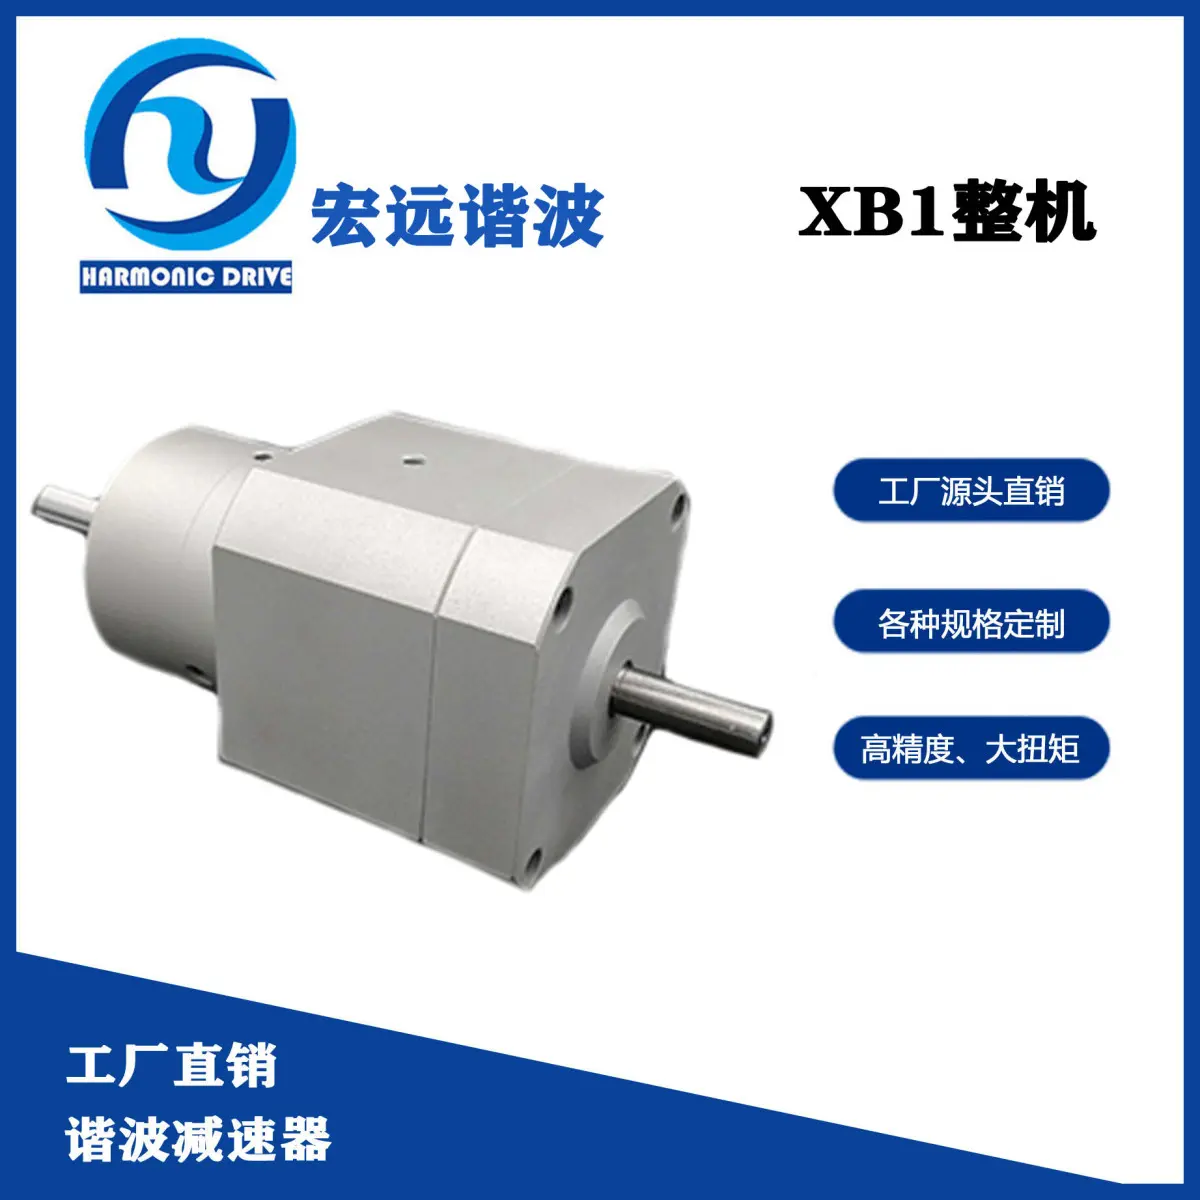
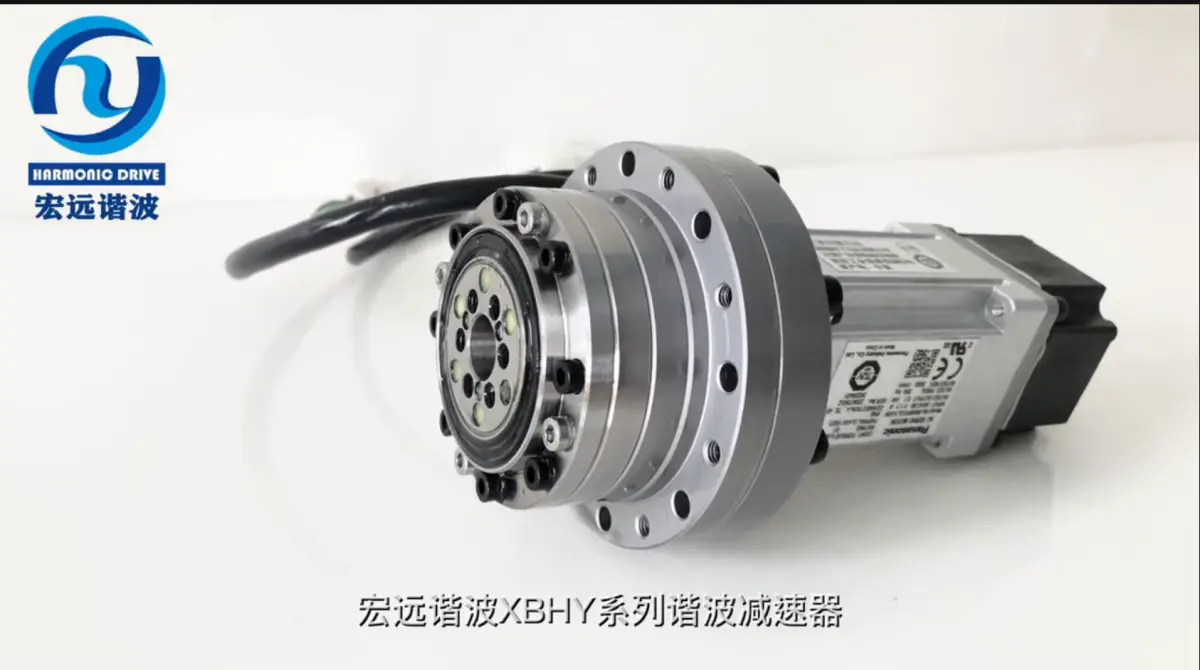
高精度谐波减速器
精密传动的核心突破 在工业机器人、数控机床、卫星天线以及高端医疗器械的传动链中,Zui薄弱的环节往往隐藏在转角处。一台机器人手臂重复定位精度能否达到0.01毫米,一台CT床的升降能否实现微米级平滑,核心取决于减速器的回差与刚度。谐波减速器自上世纪发明以来,历经数十年迭代,如今正面临新一轮技术拐点——高精度谐波减速器不再
2000.00
库存 999
精密传动的核心突破
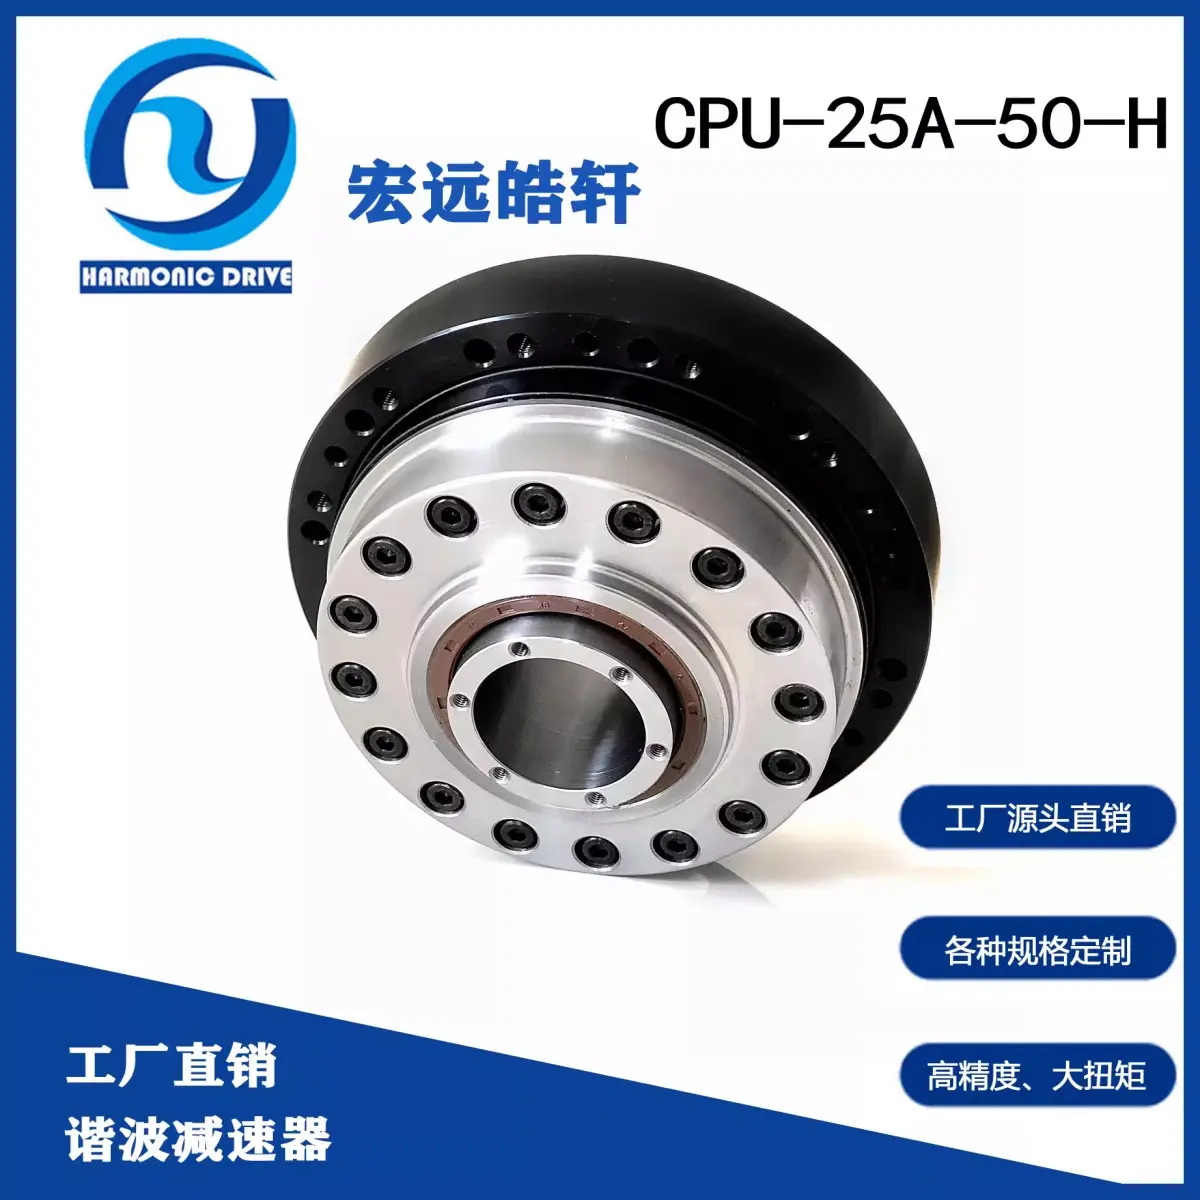
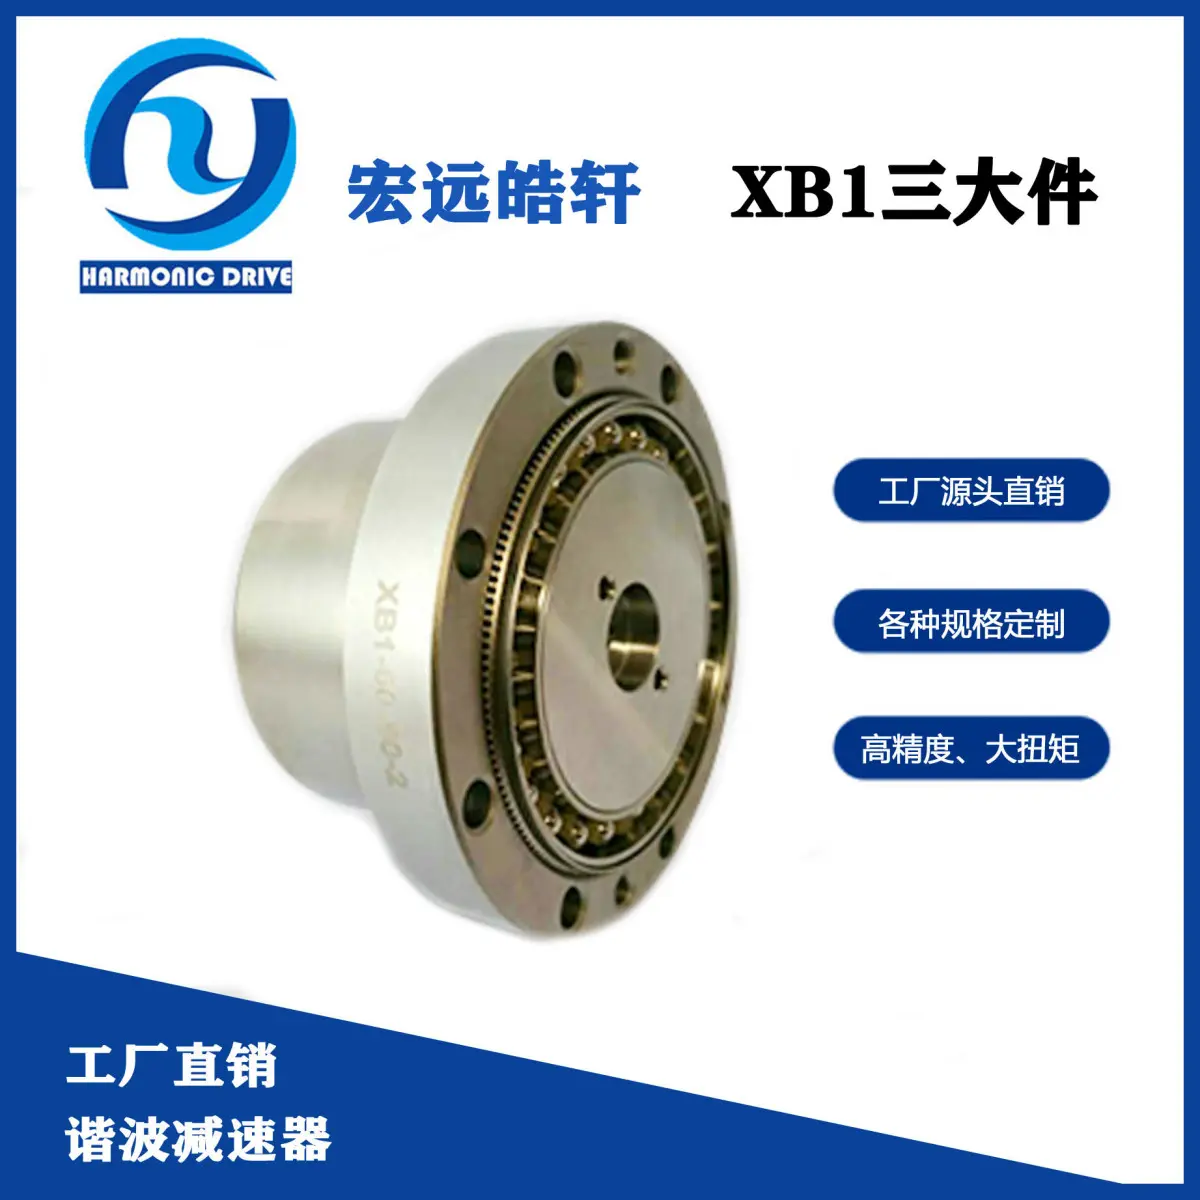
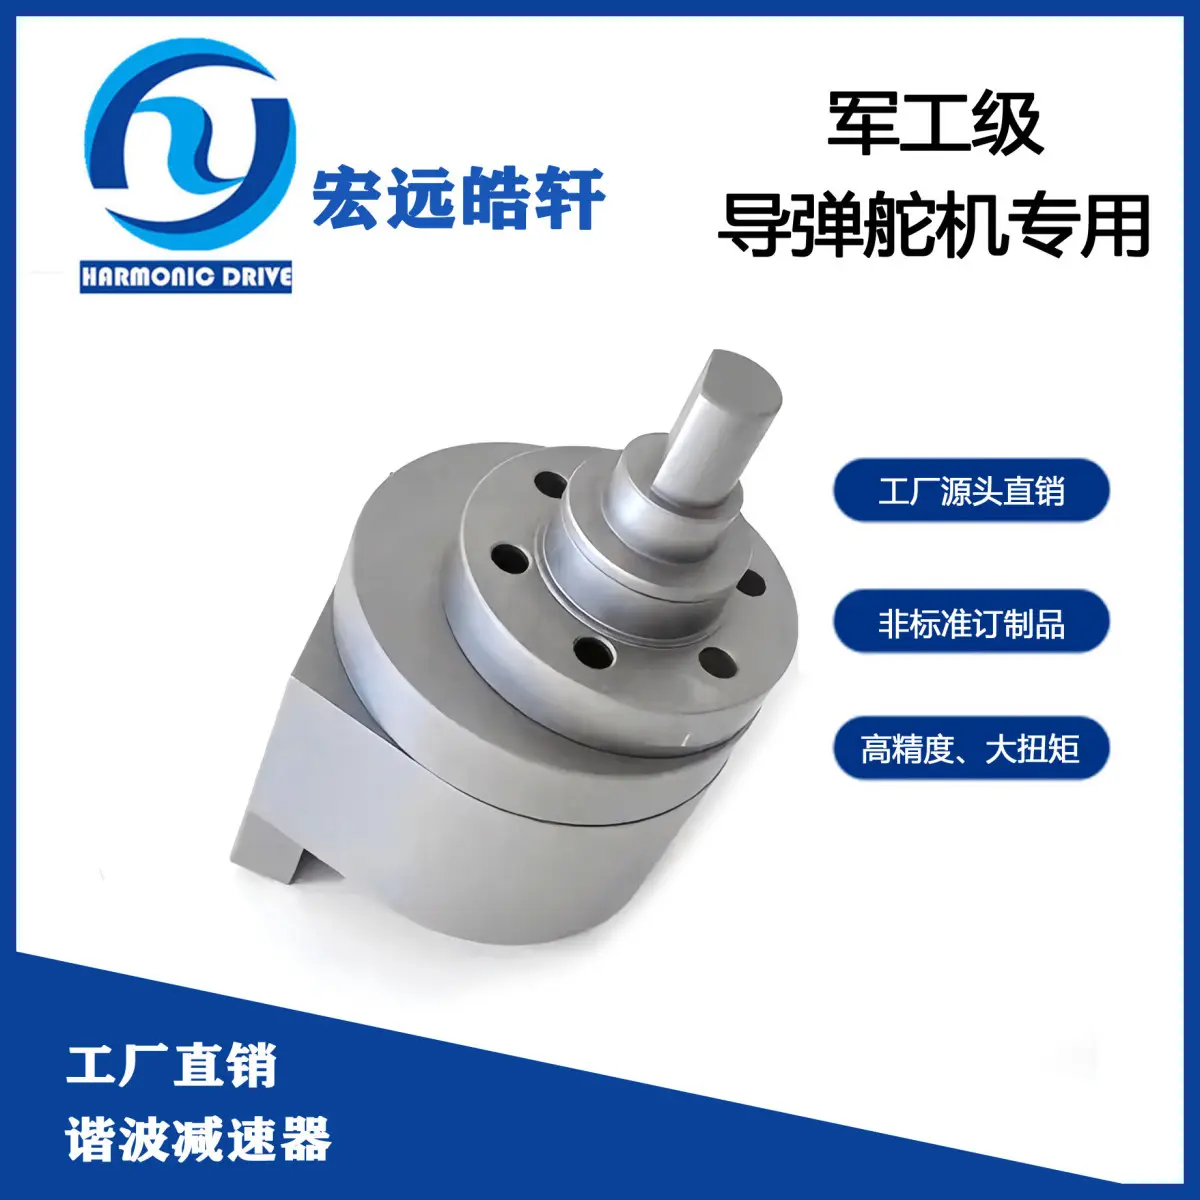
在工业机器人、数控机床、卫星天线以及高端医疗器械的传动链中,Zui薄弱的环节往往隐藏在转角处。一台机器人手臂重复定位精度能否达到0.01毫米,一台CT床的升降能否实现微米级平滑,核心取决于减速器的回差与刚度。谐波减速器自上世纪发明以来,历经数十年迭代,如今正面临新一轮技术拐点——高精度谐波减速器不再是简单替代传统齿轮箱,而是通过齿形优化、材料改性与装配工艺的深度耦合,重新定义传动极限。
传统谐波减速器的回差通常控制在1至3角分,但对于协作机器人对撞检测、光学跟踪平台这类场景,这一数值已无法满足要求。北京宏远皓轩谐波传动科技有限公司将回差压缩至20角秒以内,将传动误差的波动幅度降低一个数量级。这种跨越并非依赖单一参数调整,而是源于对柔轮齿廓的修正:采用双圆弧齿形与渐开线齿形的复合设计,使啮合过程中齿面接触应力均匀化,避免应力集中导致的弹性变形不均匀。实测在额定转矩下,产品刚度提升35%,扭转刚度曲线接近线性,这意味着控制系统可以更精准地预测末端位移,减少额外补偿。
另一个重要维度是服役寿命与精度保持性。普通谐波减速器在连续运行2000小时后,回差往往因柔轮疲劳磨损而增大至初始值的3倍。通过将柔轮材料从传统40CrMoV更换为经深冷处理的高氮不锈钢,并配合离子注入表面强化工艺,北京宏远皓轩的产品的疲劳寿命突破10000小时大关,且精度衰减率低于0.2角分每千小时。这对于半导体晶圆搬运机器人等需要24小时不间断生产的场景,意味着维护周期从月度延长至年度,综合使用成本显著下降。
齿廓、刚度与动态响应
高精度谐波减速器的技术核心从来不是某一项单点突破,而是系统性的矛盾平衡。以刚柔轮啮合时的弹性滑移为例:传统设计认为滑移无法避免,将回差视为固有属性。但北京宏远皓轩的工程师对刚轮齿顶进行了微型倒圆处理,并控制柔轮壁厚公差在0.003毫米以内,使齿侧间隙趋近于零而不会引发卡死。这种极窄公差带生产出来的产品,在实测中反向间隙稳定在12至18角秒之间,较ISO标准要求提升5倍。
动态特性同样关键。传统谐波减速器在启动瞬间由于柔轮弹性滞后,会产生数十毫秒的响应延迟,这对高速分拣机器人而言会直接降低抓取成功率。通过调整柔轮凸缘的结构壁厚分布,将扭转刚度从通常的5000 Nm/rad提升至6800 Nm/rad,保持柔轮重量不增。台架测试表明,在50Hz方波指令输入时,输出端的跟随延迟缩短至4毫秒以内,已接近直驱电机的动态性能,却保留了减速器大幅提高转矩密度的优势。
轴承预紧方式的改变也是精度的源头。传统交叉滚子轴承预紧力依赖装配手感,批次一致性差。北京宏远皓轩引入了液压膨胀心轴定位工艺,在装配时通过油压jingque控制轴承内圈膨胀量,使预紧力波动控制在5%以内。这一工艺革新使得生产线上每台产品的刚度偏差从12%降低至3%,用户无需因减速器批次差异而频繁调整控制器参数。
制造工艺的隐性门槛
高精度谐波减速器的性能上限,Zui终由三个制造环节决定:柔轮热处理变形控制、齿面研磨精度、以及装配时的同轴度。柔轮壁厚仅0.15至0.4毫米,热处理时极易发生马氏体变形。行业常规做法是预留0.02毫米余量后以磨削修正,但变形不均匀会导致齿形轮廓失真。北京宏远皓轩采用真空渗碳配合双介质油冷淬火,使柔轮变形量压缩至0.008毫米以内,随后使用硬态干式珩磨直接加工齿面,省去二次修正工序,齿面粗糙度达到米,齿形误差低于0.002毫米。
刚轮热处理一直是个难点:既要保证齿面具备足够的表面硬度(HRC58以上)抵抗塑性变形,又要维持芯部韧性以防止脆断。通过添加碳化钨弥散强制形核元素,配合多级回火工艺,使刚轮齿面硬度达到HRC62,而芯部保持HRC44,实现了刚性与抗冲击性能的统一。在2000小时耐久跑合后,齿面磨损量仅为常规产品的四分之一,传动效率仍维持在87%以上。
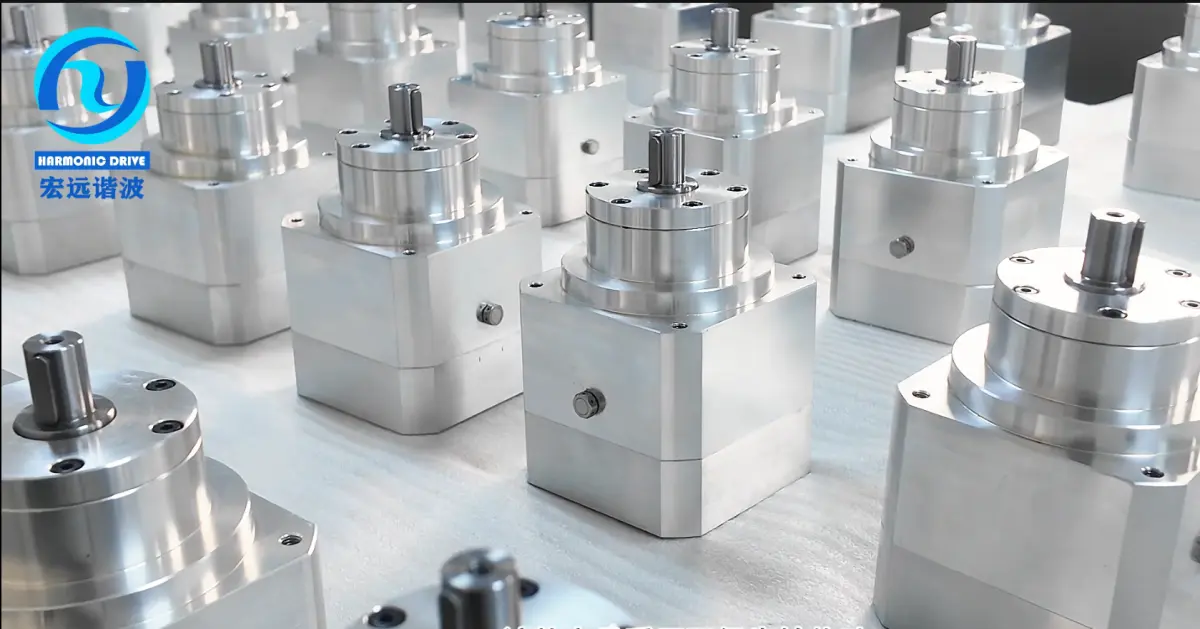
装配工序的洁净度直接影响寿命。北京宏远皓轩的装配车间采用ISO 5级(百级)高洁净环境,所有零件经过超声波清洗三次才进入装配线。Zui关键的柔轮压入过程中,通过视觉定位系统实时监测柔轮与波发生器的同轴度,偏差超过0.005毫米则自动报警停机。这种近乎偏执的工艺管控,使得产品出厂时的啮合噪音低于55分贝,即便在安静的实验室也几乎听不到齿轮啮合声。
选型、验证与长期价值
用户在选择谐波减速器时,往往陷入参数崇拜的误区:只看重额定转矩与减速比,忽略实际工况中的负载波动与温度升幅。一台标注50N·m额定转矩的减速器,若连续运行在40°C高温环境中,其许用转矩可能骤降至34N·m。北京宏远皓轩在产品手册中直接标注了温度-转矩降额曲线,并建议用户在选型时保留至少30%的安全冗余。对于周期性的冲击负载,还推荐额外配置过载保护离合器片,以避免柔轮在应变瞬间发生塑性屈服。
验证环节同样存在信息不对称。一些厂商用分度台低速转动来标定精度,但实际机器人关节频繁经历启停与换向,低速数据参考意义有限。真正的核心指标是实测运行中的动态定位误差(DPE),即电机转速在2000rpm下,输出端每转动1度时的位置偏差。实测北京宏远皓轩的产品在1000至3000rpm宽速域内DPE始终小于1角秒,且正反转差值不超过3%。这使得它在要求极高位置一致性的工况,例如激光直写设备的载物台旋转控制中,成为buketidai的选择。
价格方面,每件2000元。对于年均产出超过500台的机器人制造商而言,更换更高精度的减速器带来的良品率提升与售后维修频率下降,往往在三个月内即可收回成本。更为重要的是,当传动系统将回差压缩到极限,控制系统便无需预留过多安全裕度,机器人结构可以做减重设计,整个机械系统的响应带宽得以释放。这种从零部件到整机系统的连锁增益,是廉价替代品无法企及的。
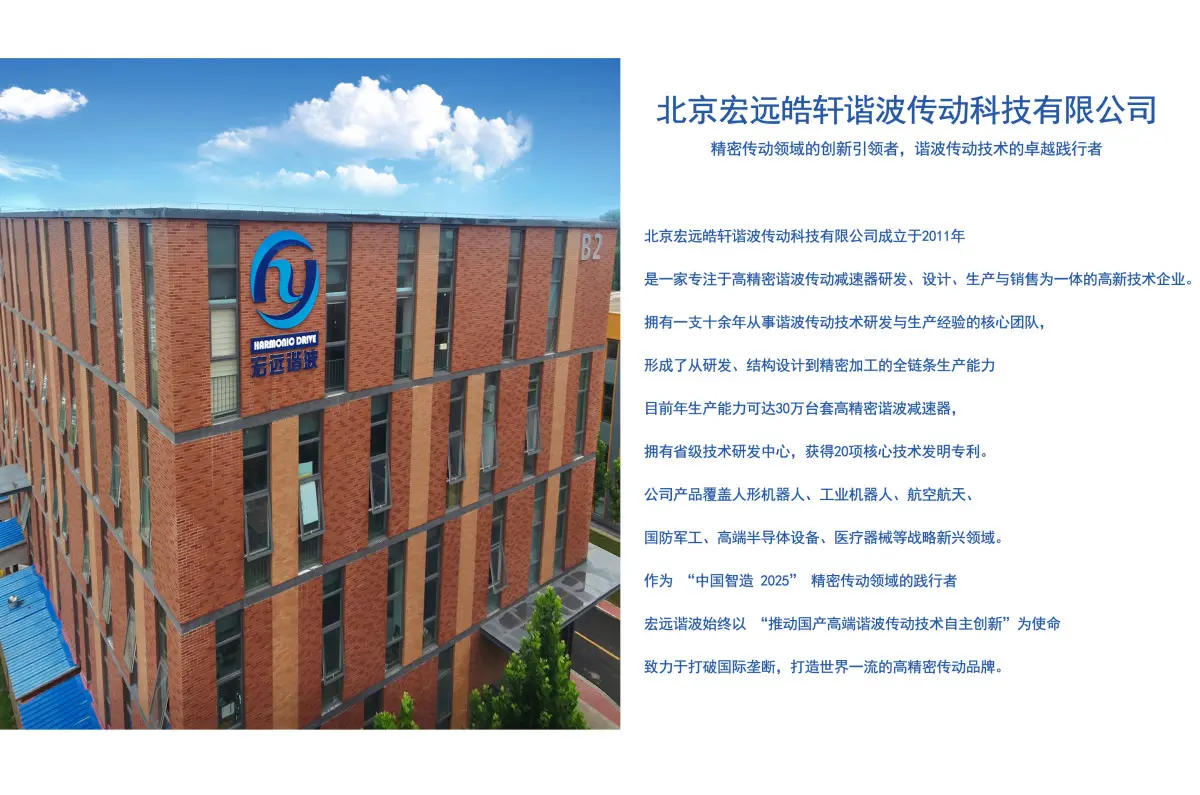
北京宏远皓轩谐波传动科技有限公司建立了一套数据反馈机制:每一台出厂的减速器都附带唯一编号,用户通过此编号可回溯整条生产链的工艺参数。公司在京津冀地区拥有三处生产基地,年产能达十二万台,从齿轮磨削到总成的全链条均由自己管控,不存在外协件带来的精度风险。如果用户需要针对超低温(-40°C)或真空环境进行定制,技术团队可在二十个工作日内完成材料替换与工艺重标定。这不是一款通用件,而是一条经过精密打磨的、适配现代机器人极限性能的传动链。